2007年4月13日 星期五

機動學HW6

我有上本週(十二日)的課。
PART1


總共有12個連桿,其中滑塊也視為一連桿,滑動結和滑塊結都視為復式結所以連結度為二(f=2),但是滑槽應該也是復式結,由於結點有4號和11號連桿,不是一個單純的滑槽結,算是一個稜柱結,因此連節度為一(f=1)。而其它結點都是旋轉結,自由度也都為一(f=1),從圖中表面上只看到九個結點,但因多個連桿連結一個結點,所以不只九個結點,M、N、P、Q都為多個連桿的結點,因此帶入公式                   


(結點數)=(連桿數-1)

M處為(3-1)=2;即連桿 3、6、8
N處為(3-1)=2;即連桿 7、8、12
P處為(3-1)=2;即連桿 2、3、4
Q處為(3-1)=2;即連桿 8、9、10
U處為(3-1)=2;即連桿 1、2、13
R處為(3-1)=2;即聯桿 4、9、13 滑結視為稜柱結連節度f=1
S、T處的滑動結和滑塊結都為復式結連節度f=2故種結點數為:

J=3(正常結)+2(M處)+2(N處)+2(P處)+2(Q處)+2(U處)+2(滑槽)=15

古魯伯公式是計算一個機構的可動度M,可動度要大於一或等於一,機構才可以運動,但是如果小於一的,則此機構是一個不可運動之結構,因此結構之間可能產生內力,互相做用。而計算方法:一個機構的可動度為總自由度減去拘束度,此方法為古魯伯(Grueber)公式

M = 3*(N-1)-(3J-Σf) = 3*(N-J-1)+Σf
N = 連桿之總數
J = 運動結之總數
i = 每一種連桿的連結度
因此我們就可以由古魯伯公式算出:
N=13 J=15 f=13*1+2*2=17
M=3*(13-15-1)+(17)=5

因此可動度為五。
jointype矩陣每個元素所代表:1 R型結 2 滑動結 3 複式結 4 球結 5 圓筒結 6 平面結 7 滾筒結 8 凸輪 9 螺旋結 10 球滑結 11 點觸結 所以有11個R型結,滑槽為特殊型式,因此是為滑動結,滑塊為復式結,連桿數為12所以(12,[11 2 2])算出M=5因此可動度為五。


function [df]=gruebler(nlink,jointype)%nlink為機構連桿數jointype為一矩陣
code=[1 1 2 3 2 3 1 2 1 3 5];%各種結的連結度(f)
n=length(jointype);%jointype的第幾個元素
dim=3;if n>3, dim=6;end; %因為n>3之後的為三度空間結點所以dim=6
ff=0;njoint=0; %設定出始值
for i=1:n,
njoint=njoint+jointype(i);%加總所有連結點
ff=ff+jointype(i)*code(i);%加總自由度
end;
df=dim*(nlink-njoint-1)+ff;%古魯伯公式


把數值帶入function
df=gruebler(12,[11 2 2])
上圖中,此機構的滑塊和滑槽都會增加此機構的可動度,滑塊可以做移動和轉動,如果滑塊固定,其結點與連桿能做轉動。滑槽也是如此滑槽的結點可以做移動和轉動,如果滑槽固定,其結點上的連桿能做轉動和移動。所以這兩種結點都會增加可動度。

PART2


從上圖中只有兩種形式的結點,一種為球型對(Spherical pair)或S-型對,球型隊必須維持兩接觸的球面之球心為共點,因此兩連桿連接時,將會被拘束在X、Y、Z軸方向上旋轉,無法作平移,雖然三度空間有六個自由度,但因為受限制減去三個平移的自由度,所以自由度為3,故DOF=3,拘束度也為三。另一種為圓柱對(Cylinddrical pair)或C型對,是維持兩鋼體之軸同線,兩鋼體間僅有一個軸向平移及一個垂直於軸之旋轉動運動,因此減去四個自由度,所以自由度為二DOF=2,拘速度為四。旋轉對只能在一個軸的方向上作旋轉,因此只有一個自由度,其它方向上都受限制,拘束度為五。

由於為三度空間古魯伯(Grueber)公式,所以要把本來二度空間的公式3個自由度改為6個自由度,其規則如下:
M = 6*(N-1)-(3J-Σf) = 6*(N-J-1)+Σf
因此旋轉結自由度為1,筒結自由度為2,球結之自由度為3。
上圖中,此機構有六個連桿,包含兩個旋轉結,一個圓筒結,三個球結。
N=6 J=6 f=2*1(旋轉結)+2*1(圓筒結)+3*3(球結)=13
M=6(6-6-1)+2*1+1*2+3*3=7
由matlab輸入df=gruebler(6,[2 0 0 3 1])
經過function運算之後df=7,可動度為M=7。
由於惰性自由度,實際可動度為M=7-3(軸向自轉)=4

結果經過Matlab算出的可動度與之前算出的的可動度一樣,但實際上可動度並不為七,因為被惰性自由度抵銷了,連桿3、5、6號桿都會發生軸向自轉。惰性自由度主要是由結點與結點之間連桿發生自轉所引起的,如六號連桿,因為是圓筒結所以可以自轉應該增加一自由度,但是另一結點接的卻是球結,造成連桿產生軸向自轉,因此不能算是一個自由度,但若在可自轉的該桿上在安插一桿,則將會增加自由度。


PART3

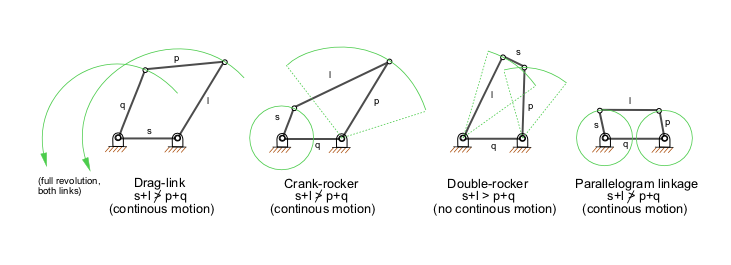
葛拉索機構在四連桿中,當最短桿與最長桿之和小於其他兩桿之和,則至少有一桿可為旋轉桿。此稱為葛拉索第一型。非葛拉所機構是指四連桿機構中,最長和最短兩桿的長度和大於其它兩桿長度之和,則所有三個活動搖趕必為搖桿或三搖桿機構,或稱為葛拉索第二型。

第一組:桿1-桿4分別為7,4,6,5cm
最長+最短=7+4=11
中桿長和=6+5=11
此為葛拉所變點機構或稱第三型,為葛拉索特殊狀況,最長桿合最短桿之和等於其他兩桿之和,連桿有兩種形式可繞一圈旋轉。

第二組:桿1-桿4分別為8,3.6,5.1,4.1cm
最長+最短=8+3.6=11.6
中桿長和=5.1+4.1=9.2
此為非葛拉所機構或稱葛拉索第二型,為三搖桿運動。

第三組:桿1-桿4分別為5.4,3.1,6.6,4.7cm
最長+最短=6.6+3.1=9.7
中桿長和=5.4+4.7=10.1
此為葛拉所機構
若鄰近最短桿之桿為基桿為曲柄搖桿型,因此6.6cm、5.5cm為基桿時,為此型。
若最短桿為基桿時,則基桿兩端之連桿為曲柄型,3.1cm為基桿,為此型。
若與最短桿相對應之連桿為基桿時,為雙搖桿型,4.7cm為基桿,為此型。


第一組
ans=grashof(1:4,[4 5 6 7])
ans = Neutral Linkage

第二組
ans=grashof(1:4,[3.6 4.1 5.1 8])
ans = Non-Grashof Linkage

第三組
ans=grashof(1,[3.1 4.7 5.4 6.6])
ans = Double-Crank Linkage

ans=grashof(2,[3.1 4.7 5.4 6.6])
ans = Crank-Rocker Linkage

ans=grashof(3,[3.1 4.7 5.4 6.6])
ans = Double-Rocker Linkage

ans=grashof(4,[3.1 4.7 5.4 6.6])
ans = Crank-Rocker Linkage

第一組
最長桿和最短桿之和要小於11,因此最長桿可減短或伸長,還是維持最長,最短桿也是可以伸長或減短,但還是要維持最短。

第二組
最長桿和最短桿之和要小於9.2,因此最長桿可減短或伸長,還是維持最長,最短桿也是可以伸長或減短,但還是要維持最短。

2007年4月7日 星期六

機動學hw5

part1


function body(L,theta,dd) %L=[L1 L2 L3] theta=[theta1 theta2 theta3]為一矩陣,dd為手臂寬度
L1xt=L(1)*cosd(-theta(1)); %以[0 0]為原點算出上臂的終點
L1yt=L(1)*sind(-theta(1));
L2xt=L1xt+L(2)*cosd(-theta(1)-180 + theta(2));%以上臂的終點算出下臂的終點
L2yt=L1yt+L(2)*sind(-theta(1)-180 + theta(2));
L3xt=L2xt+L(3)*cosd(-theta(1)-360 + theta(2)+theta(3));%以下臂的終點算出手掌的終點
L3yt=L2yt+L(3)*sind(-theta(1)-360 + theta(2)+theta(3));
X=[0 L1xt L2xt L3xt];%把所有的x點放入X矩陣
Y=[0 L1yt L2yt L3yt];%把所有的y點放入Y矩陣
clf;
for i=1:length(X)-1 %從i=1到第4個X的element減一
A=[X(i) Y(i)]; %把X和Y第i個element帶入
B=[X(i+1),Y(i+1)];
g=0.5+i/2; %上臂長為g=1 ,下臂g=0.5+2/2 手掌g=0.5+3/2
if nargin==2,dd=1;end; %如果只放入兩個elemet,則dd=1
d=abs(dd);%算出距離
AB=(B(1)+j*B(2))-(A(1)+j*A(2));%轉換成複數座標
D=abs(AB);th=angle(AB);%算出距離,算出複數座標角度
t=linspace(pi/2,2.5*pi,20);%從pi/2到2.5*pi給予20個點
Cout=max(d/(2*g),0.2)*exp(j*t');Cin=Cout/2;%以複數形式畫圓cout畫大圓cin畫小圓
if dd>0,
P=[0;Cin;Cout(1:10);D+Cout(11:20);D+Cin;D+Cout(20);Cout(1)];%畫出手臂的外為輪廓
else
P=[Cin;0;D;D+Cin];%畫出手臂內的小圓(關節)
end
xx=real(P);yy=imag(P);%分別取實數部,何虛數部
x=xx*cos(th)-yy*sin(th)+A(1);%角度轉換
y=xx*sin(th)+yy*cos(th)+A(2);
line(x,y)
axis equal
axis([-50 50 -10 50 ])%固定座標軸
end;


圖案製作


L1=35; %上臂長
L2=30; %下臂長
L3=10; %手掌長
theta1=-90; %角度
theta2=-45;
theta3=-30;
try1([L1 L2 L3],[theta1, theta2 ,theta3],10); %帶入function


動畫製作


主程式呼叫body function

for d=0:1:10 %d=0到10
theta1=-90+1.5*d;
theta2=-45+d;
theta3=-30+2*d;
body([35 30 10],[theta1 theta2 theta3],4);%呼叫body function
pause(0.5);%每0.5秒暫停依次
axis equal;
end;


part2
2-1
除了拇指以外,其它四指從手掌與指頭連接的地方算起有三個關節,因此有三個地方可以旋轉,但由於人體關節的受限,關節當指節與指節身直時,假設角度為一百八十度,彎曲時最小角度可以達 九十度,所以只能在九十度到一百八十度之間移動。但事手掌與指頭連接的第一個關節比較特殊, 你會發現第一節關節的手指頭可以做三百六十度的旋轉,當然關節上還是有所限制不可能無限度做大幅旋轉。由於要討論手指間關節的自由度,因此我們把手掌視為不可以動的連桿,但連接指頭的第一關節到第三關節都可以移動,根據古魯伯公式M=3(N-J-1)+total(f)=>M=3(4-3-1)+3=3,有四個連趕(包括手掌),有三個運動結,但我假設第一關節到第三關節都為旋轉(f=1),如果第一關節當球對的話(f=3),但假設都只能在平面運動的話都假設為旋對所以M=3有三個自由度,可以由三個指節做連桿運動。


2-2


把body function稍微改變一下,因為body function上臂、下臂、手掌有三個關節根手指一樣,因此只要稍微把主程式改過,就可以表現出手指最大的移動範圍 。


finger function 的主程式


f1j=linspace(-90,0, 20 ); %-90 到0設20個點
f1j2=linspace(180,90,20);
f1j3=linspace(180,90,20);
x=[1 -1 -1 1 1];
y=[0 0 -9 -9 0];
for t=1:1:4
if t==1 %當t==1執行食指的運動
for d=1:1:20
finger([2.5 2 3],[f1j(d) f1j2(d) f1j3(d)]);
patch(x,y,'r');
pause(0.1);
end;

elseif t==2%當t==2執行中指的運動
for d=1:1:20
finger([2.5 2.5 3],[f1j(d) f1j2(d) f1j3(d)]);
patch(x,y,'r');
pause(0.1);
end;

elseif t==3%當t==3執行無名指的運動
for d=1:1:20
finger([2 2 2.5],[f1j(d) f1j2(d) f1j3(d)]);
patch(x,y,'r');
pause(0.1);
end;

elseif t==4%當t==4執行小指的運動
for d=1:1:20
finger([2 1.5 2.5],[f1j(d) f1j2(d) f1j3(d)]);
patch(x,y,'r');
pause(0.1);
end;
end;
end;


2-3


根據手指的速度與加速度,假設手指速度固定而且手指的加速度是等加速度,因此可以較容易求出指頭的終端速度,由於每個人的手指長度不同,因此手指速度會不一樣,所以無法得知每個人投球時的指頭之間的速度,所以假設平均正常人能投時速一百公里的球,而且我們每個關節的相對速度和加速度會不一樣,因此我們考慮平均的速度和加速度,而且只考慮球真正被加速的時間,多餘的動作所花的時間應該排除,假設加速的時間為0.7秒,且投出時速100公里的球速。


速度   角速度   角加速度
食指  3.968kcm/s 529rad/s 755.7rad/s2
中指  3.968kcm/s 496rad/s 708.6rad/s2
無名指 3.968kcm/s 610rad/s 871.4rad/s2
小指  3.968kcm/s 661rad/s 994.2rad/s2

2007年3月26日 星期一

機動學hw4


part 1
part1 動畫

x=[0 17 17*cosd(60) 0];

y=[0 0 17*sind(60) 0];

line(x,y);

for d=0:30:360

x1 = x*cosd(d)+y*sind(d);

y1 =-x*sind(d)+y*cosd(d);

x2=17+x1;x3=x1+17*cosd(60);

y3=y1+17*sind(60);

line(x1,y1,'erasemode','xor','color','k');

line(x2,y1,'erasemode','xor','color','r');

ine(x3,y3,'erasemode','xor','color','y');

axis equal;

pause(0.5);

end;


part2

part2動畫

x=[0 10 10 0 0];

y=[2 2 -2 -2 2];

[a b]=scircle1(10,0,2,[-90 90]);

[a1 b1]=scircle1(0,0,2,[90 270]);

for i=0:30:360

x1=x*cosd(-i)+y*sind(-i);

y1=-x*sind(-i)+y*cosd(-i);

at=a*cosd(-i)+b*sind(-i);

bt=-a*sind(-i)+b*cosd(-i);

a1t=a1*cosd(-i)+b1*sind(-i);

b1t=-a1*sind(-i)+b1*cosd(-i);

Xs=[10*cosd(i) 15];

Ys=[10*sind(i) 0];

[p1 p2]=scircle1(10*cosd(i) ,10*sind(i),1 );

[p3 p4]=scircle1(0,0,1);line(x1,y1,'color','red');

line(at,bt,'color','red');line(a1t,b1t,'color','red');

line(p1,p2,'color','red' )

line(p3,p4,'color','red');

line(Xs,Ys);pause(0.5);

axis equal;

end;


part3
part3動畫


引用講義的旋轉function

import function:


function linkshape(A,B,dd)
if nargin==2,dd=1;

end;d=abs(dd);

AB=(B(1)+j*B(2))-(A(1)+j*A(2));

D=abs(AB);th=angle(AB);

t=linspace(pi/2,2.5*pi,20);

Cout=max(d/2,0.2)*exp(j*t');

Cin=Cout/2;if dd>0, P=[0;Cin;Cout(1:10);

D+Cout(11:20);D+Cin;D+Cout(20);Cout(1)];

else

P=[Cin;0;D;D+Cin];endxx=real(P);

yy=imag(P);x=xx*cos(th)-yy*sin(th)+A(1);

y=xx*sin(th)+yy*cos(th)+A(2);

line(x,y)

axis equal
----------------------------------------------------
for i=0:30:360
linkshape([10 0 ],[0 0],2);
linkshape ([0 0],[5*cosd(i) 5*sind(i)],3 );
linkshape([5*cosd(i) 5*sind(i)],[5*cosd(i)+10 5*sind(i) ],1.5);
linkshape([10 0],[5*cosd(i)+10 5*sind(i)],2);
pause(0.5);
end;

2007年3月20日 星期二

機動學HW3


part1


y=0:5:60;
plot (0,y,'-ro'),
hold on,
grid on; [a,b] = scircle1(0,0,30,[0 90]);
line (a,b);
b=0:2.5:30;
d=b.^2;
e=900-d;
a=e.^0.5;
plot (a,b, 'bo'), hold on ;
axis ([-10 40 0 70]);


如果依照題目手臂手肘只在二維上做平面運動,那拳頭就可以畫出一個大圓,是以手臂總長為半徑的大圓,如果是三維運動的話,理論上是可以畫出一個球體。但是人體肩膀和手肘都有關節上的運動轉動上的限制,因此要做此運動是不可能的,還有身體本身也是個阻礙,畢竟生物不是機械不可能做沒有自由度限制的運動。


part2

日常生活中高低對的運用是非常廣泛,而對低對點是指物體之間接觸面加大,因此單位面積受力較小,而相反的對高對而言,物理之間所接觸的面積是非長小的,可是是點之間或線之間的接觸,因此單位面積所受力較大,因此要挑選較能承受壓力的材質。平面低對包含了旋轉對和稜柱對,而旋轉對的用途很廣,如軸承、插梢、門閂旋轉對簡稱R型對(Revolute pairs簡寫),而稜型對(P型對Prismatic pairs 簡寫)只能做一維的移動,如活塞,滑塊等等。下面網站介紹了許多種低對
http://www.cs.cmu.edu/~rapidproto//mechanisms/chpt4.html


有些低對可以由高對所取代,相同的高對也可以取代低對,高對的用在工業上非常廣泛,如滾珠軸承、滾柱軸承,雖然外型是旋轉對但內部是許多球對主合而成,像陪林也是高對一種運用,高對或低對都各有利弊,因此常常綜和各個優點組成複合式。不管高對或低對以上都是探討接觸的面積以及生活上的運用,但是要使連桿和結點之間保持所要的運動形式,要用某種方法使其固定,因此可以分為兩種形式,一種為外型式閉合,與外力閉合兩種。外型式閉和是以形狀加以限制連桿的運動方向,如活塞,軸承,轉軸,等等都是受方向上的限制,而外力式閉合,是受外力加以限制他運動方向,重力、壓力、彈力等等。但是一般都是以外型式閉和運較多,而且凸輪教適合此種運用。


part3


x=[78.554 0 0 11.11245 11.11245 -11.11245 -11.11245 0 0 -78.554 0 0 50.06035 0 -50.06035 0];


y=[61.8793 32.9556 39.62036 39.62306 61.87206 61.87026 39.62036 39.62036 32.9556 61.879 32.9556 0 -86.70707 0 -86.0707 0];


[a b]=scircle1 (0,0,10);


line(10*a,10*b,'color','red')


line(x,y);


for i=1:1:12


x1 = x*cosd(30*i) + y*sind(30*i)


y1 =-x*sind(30*i) + y*cosd(30*i)


x2= x1 + i*52.423077 c=10*a+i*52.423077;


d=10*b;


line(x2,y1);


line(c,d,'color','red');


axis equal;


end;


根據達文西人體的黃金比例,上半身/下半身的比=0.618,上半身跟下半身的分界是以肚臍,而雙手張開的手臂長,剛好就是一個人的身高,這就是黃金比例。

2007年3月12日 星期一

機動學hw2


part1

連桿機構是傳遞機械能的一種裝置,通常是由剛體構件用轉動副、移動副、球面副、球銷副、圓柱副或螺旋副中的一種或幾種聯結而成的機械機構,因為上述聯接副均屬於低副,連桿機構也稱為低副機構。通過不同的設計與計算,連桿機構可實現轉動、直線移動、往複運動和平面或空間的複雜函數運動軌跡。連桿機構設計包括軌跡實現、承載能力、結構設計等問題。最基本的連桿機構是平面四桿機構。


上圖是平面四連桿,所有運動副均為轉動副的四桿機構稱為鉸鏈四桿機構,它是平面四桿機構的基本形式。選定其中一個構件作為機架之後,直接與機架連結的構件稱為連架桿,不直接與機架連接的構件稱為連桿,能夠做整周迴轉的連架桿被稱作曲柄,只能在某一角度範圍內往複擺動的連架桿稱為搖桿。如果以轉動副連接的兩個構件可以做整周相對轉動,則稱之為整轉副,反之稱之為擺轉副。 鉸鏈四桿機構中,按照連架桿是否可以做整周轉動,可以將其分為三種基本形式,即曲柄搖桿機構,雙曲柄機構和雙搖桿機構。


上圖為汽缸活篩之動畫,一開始動畫先介紹活篩與連桿是如何組裝,之後介紹汽缸是如何運動,當汽油點燃引爆,空氣膨脹推動活塞,而活篩做前後運動進而推動連桿,使連桿作搖擺運動,而整體而言是一個擺轉副運動,連桿連接軸承使軸承做迴轉運動因此可以運用在機械驅動方面上。

人體關節動畫
上方網址有頭顱、上肢、下隻3D動畫。3D動畫中上肢運動,如肩膀的關節是可以360度繞圈旋轉,但手軸只能180度的平面二維運動,但不可能選轉。肩膀可以作旋轉運動,再搭配上手肘可以做移動作用,經過互相配合可以進行複合運動,但是人體關節上必盡是有方向上限制,以及轉動跟移動上的限制,無法達到機械上旋轉或移動上的自由度。經由簡短介紹希望能多少暸接機械連桿的運動方式,以及運用上。


part2

工程設計之內成功的關鍵,無不在於設計中的創新,創新設計不只需要知識和經驗,更需要具有強烈的創意,和創新的思維,想像力比知識更為重要,因為知識是有限的,創新是一切進步的根源,但是要有天馬行空的創意畢盡是很少,因此一般人大部分,先把眾人的意見、問題、所要達成的目的等等,先集結起來,在經過眾人的討論,大家提出解決的方案,最後在經過討論分析來判定是否可行性。
具有設計的一般基礎知識外,更具備豐富的創造力,進而運用創造發明的能力,產生創新的構想與設計,根據Sternberg and Lubart (1995)所提出的創造力智慧三元論:「創造力需要合成能力(synthetic ability)、分析能力(analytic ability)及實作能力(practical ability)等三種能力平衡發展」,,需要合成能力、分析能力及實作能力等三種能力平衡發展,才能有效培養創造發明能力。因此要經過合成、 分析、實作等這些能力再加上已經所學的知是才能創新。從大一到現在學了這麼多科目,做了許多實驗,我們可以把記有的知識,經過分析整合之後,在經由實作來嘗試其可行性,經過不斷的努力,才會有創新的可能,創新之後經過實踐,把所要達成目標的機件與以發明出可以運用在實體當中。

下面網站是台大機械教授對創新發明的看法,以及提高學生創新的方法


part3

>> M=7+10
M =
17
>> x=1:1:10
x =
1 2 3 4 5 6 7 8 9 10
>> y=x.^(1/M)
y =
Columns 1 through 8
1.0000 1.0416 1.0668 1.0850 1.0993 1.1112 1.1213 1.1301
Columns 9 through 10
1.1380 1.1450
>> plot(x,y)